← 전체 프로젝트

PROJECT 02 · IoT · 이벤트 기반 시스템

PotneR

식물 생육 환경을 스스로 돌보는 이동형 스마트 화분

삼성청년 SW·AI 아카데미 프로젝트 우수상

프로젝트 개요

PotneR(Pot + Partner)는 식물의 생육 환경을 스스로 살피고 돌보는 이동형 스마트 화분 서비스입니다. 로봇과 스테이션의 센서가 토양 수분·조도·온습도를 수집하고, 수분이 부족하면 로봇이 급수 스테이션으로 이동해 급수·송풍한 뒤 제자리로 돌아옵니다. 사용자는 Flutter 앱에서 식물 상태와 환경 이력을 확인하고, 식물 일기와 성장 타임랩스로 변화를 돌아볼 수 있습니다.

주요 구현

MQTT 재전송과 늦은 회신에도 급수가 중복되지 않도록, 명령을 DB 커밋 후에만 발행하고 회신을 명령 이력과 대조해 반영했습니다.

진행 기간
2026.07 ~ 2026.08
팀 구성
6인 팀
담당 역할
Flutter App · Backend · Infra

기술 스택

Application
FlutterRiverpodgo_routerDio
Backend
Java 21Spring BootSpring SecurityJPA
Data / Messaging
MySQLFlywayMosquitto MQTT
Device
Raspberry PiJetsonROS 2Python
Infra
Docker ComposeNginxJenkinsFirebase Cloud Messaging
시연 화면실제 프론트엔드에 시연용 목 데이터를 넣어 재현했습니다
01 · 통합 홈식물의 행복 상태와 네 가지 환경 센서 값
02 · 환경 분석센서 이력을 항목과 기간별로 바꿔 보기
03 · 식물 일기돌봄 기록으로 생성한 일기와 상태 리포트
04 · 성장 비교 · 타임랩스1일차와 30일차를 비교하고 30일치 사진을 하루씩 재생

01

서비스 소개

서비스 배경
실내에서 식물을 키우면 물 주기, 환기, 햇빛 관리를 제때 챙기기 어렵고, 지금 식물에 무엇이 필요한지 알기도 어렵습니다. 화분이 스스로 환경을 살펴 필요한 돌봄을 하고, 사용자는 그 결과와 성장 과정을 쉽게 확인할 수 있는 서비스를 기획했습니다.
서비스 목표
센서 수집부터 이상 판정, 로봇의 이동·급수·송풍·복귀까지 돌봄 과정을 자동화하고, 앱에서 식물 상태와 명령 이력, 성장 기록을 확인하게 합니다. 하드웨어가 움직이는 서비스인 만큼 중복되거나 늦게 온 응답에도 같은 동작이 두 번 실행되지 않게 합니다.
대상 사용자
식물을 키우지만 매일 관리하기 어려운 사용자

주요 기능

  • 환경 모니터링

    토양 수분·조도·온습도를 MQTT로 수집하고, 앱에서 현재 값과 기간별 추이를 적정 범위와 함께 봅니다.

  • 자동 급수

    수분이 부족하면 스테이션 이동 → 급수 → 송풍 → 대기 장소 복귀를 자동으로 진행합니다.

  • 환기 · 햇빛 관리

    낮 동안 주기적으로 송풍하고, 하루 목표 광량을 채우도록 로봇을 햇빛 자리로 옮깁니다.

  • 자율 주행 · 도킹

    ROS 2(Nav2)로 SLAM 지도 위를 이동하고 ArUco 마커로 스테이션에 도킹합니다.

  • 성장 기록 · 식물 일기

    날짜별 사진으로 성장을 비교하고 타임랩스로 보며, LLM이 그날의 기록으로 식물 일기를 씁니다.

  • 푸시 알림

    센서 이상·물 부족·성장 이벤트를 FCM으로 알리고, 누르면 해당 화면으로 이동합니다.

02

시스템 아키텍처

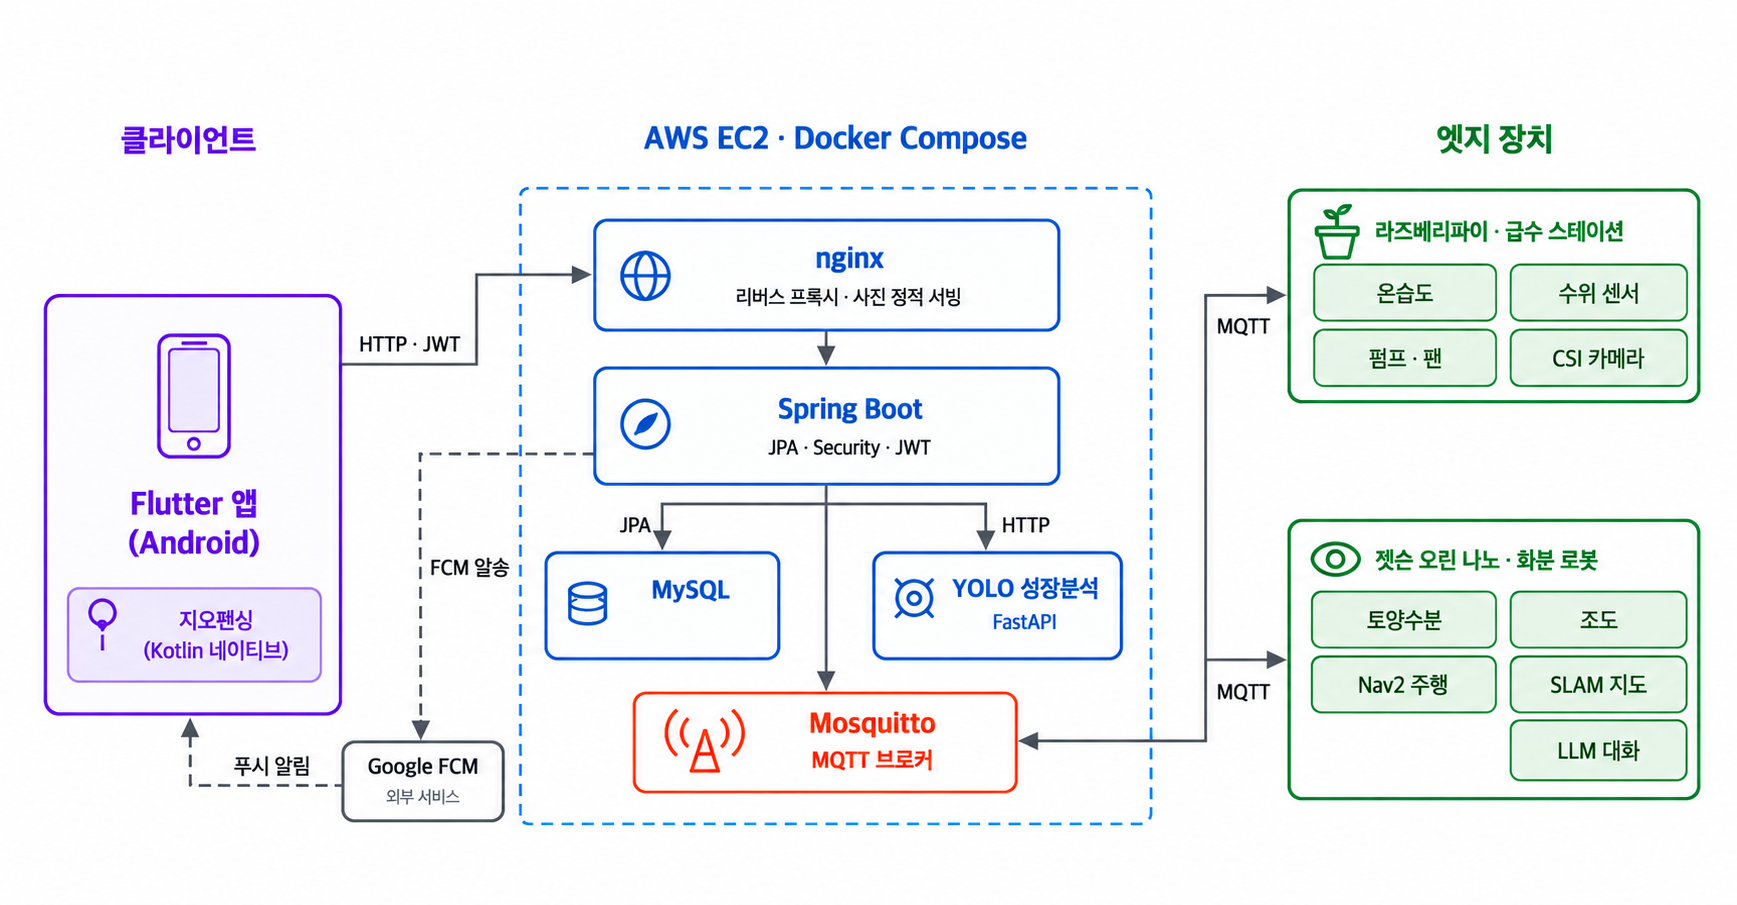
PotneR Flutter 앱, Spring Boot 서버, MySQL, MQTT 브로커, 라즈베리파이와 젯슨 장치의 시스템 아키텍처
PotneR 시스템 아키텍처이미지를 누르면 크게 볼 수 있습니다

앱의 요청과 IoT 장치의 비동기 동작을 Spring Boot의 명령 이력으로 연결해, 작업 중복·타임아웃·결과 반영을 한 흐름에서 추적하도록 구성했습니다.

구성 요소별 역할

  • Flutter App

    Riverpod 상태 관리, API 데이터 렌더링, 성장 기록·환경 그래프·푸시 딥링크 제공

  • Spring Boot

    인증, 식물·센서·사진·일기 도메인과 자동 케어 오케스트레이션 담당

  • Mosquitto MQTT

    서버의 장치 명령과 Raspberry Pi·Jetson의 센서/작업 결과를 비동기로 중계

  • Raspberry Pi · Jetson · ROS 2

    센서 수집, 펌프·팬 제어, 사진 촬영, 자율 주행과 도킹 수행

  • MySQL · Photo Volume

    사용자·식물·센서·명령 이력과 성장 사진을 영속화하고 Nginx로 사진 제공

  • Jenkins · Docker Compose · Nginx

    멀티브랜치 CI, 테스트용 격리 환경, 이미지 배포, Health Check와 자동 롤백 수행

03

구현 기능

전체 서비스 안에서 직접 구현하거나 공동으로 맡은 기능입니다.

단위 테스트로 확인한 자동 급수 예외 상황

6가지

  • 급수량 미설정
  • 물 부족
  • 중복 재전송
  • 늦은 회신
  • 장치 불일치
  • 명령 실패
관련 테스트 메서드

10개

  • 자동 급수 체인5
  • 명령 결과 검증4
  • 센서 동시 중복 저장1
  • 01Frontend · Backend

    JWT 인증과 사용자 계정 흐름

    Spring Security 기반 회원가입·로그인·토큰 재발급 API와 Flutter의 토큰 저장·자동 로그인 흐름을 구현했습니다. 이메일 중복 확인, 비밀번호 변경, 알림 설정, 회원 탈퇴까지 계정 생명주기를 연결했습니다.

  • 02Frontend · Backend

    식물 등록·프로필·맞춤 케어 설정

    식물 분류와 종별 생육 기준을 바탕으로 등록 API와 Flutter 화면을 구현했습니다. 애칭·대표 사진·데려온 날짜·꽃말·성격을 프로필에 제공하고, 급수량과 하루 목표 광량을 사용자가 직접 조정하도록 구성했습니다.

  • 03Frontend · Backend

    센서 수집·상태 판정·환경 대시보드

    Mosquitto 센서 메시지를 구독해 장치별 토양 수분·조도·온습도를 검증·저장하고 중복 저장의 동시성 문제를 처리했습니다. 최신값과 기간별 이력 API, 일일 광량 판정 및 Flutter 환경 그래프까지 구현했습니다.

  • 04Frontend · Backend

    IoT 장치 등록과 상태 관리

    로봇과 Raspberry Pi 장치를 각각 등록하고 식물에 배정하는 API, Heartbeat 기반 연결 상태와 배터리 잔량 조회를 구현했습니다. 앱에서는 장치 등록·관리와 로봇 행동 상태를 표시했습니다.

  • 05Backend

    자동 급수·환기·햇빛 재배치

    수분 부족 시 이동→급수→송풍→복귀하는 체인, 주기 환기, 하루 목표 광량을 채우기 위한 햇빛 자리 이동을 구현했습니다. 명령 결과·타임아웃·건너뜀을 이력으로 관리하고, 같은 종류의 명령이 대기 중이면 재발행을 막았습니다.

  • 06Frontend · Backend

    수동 주행·위치 설정·SLAM 제어

    스테이션과 햇빛 자리 좌표 관리, 방향 버튼을 통한 수동 주행, 앱에서 지도 제작을 시작·종료하는 MQTT 명령 통로와 Flutter 제어 화면을 구현했습니다.

  • 07Frontend · Backend · Infra

    성장 사진·포토 로그·타임랩스

    장치 및 사용자 사진 업로드, 대표 사진 변경, 날짜별 포토 로그와 상세 조회·삭제를 구현했습니다. 두 날짜의 사진 비교와 2x~8x 타임랩스 재생까지 Flutter 화면으로 연결했습니다.

  • 08Backend · Infra

    LLM 식물 일기와 페르소나

    매일 저녁 식물별 일기를 생성·저장하는 흐름을 구현했습니다. 센서 요약뿐 아니라 그날의 급수·송풍·이동과 하루의 날씨·돌봄 맥락을 프롬프트에 포함하고, 화면용 성격과 일기 지시문을 분리했습니다.

  • 09Frontend · Backend · Infra

    FCM 알림과 화면 딥링크

    센서 이상, 물 부족, 배수 트레이, 분갈이 및 싹·잎·꽃 성장 이벤트의 알림 생성과 FCM 발송을 구현했습니다. 알림을 누르면 해당 식물·날짜의 포토 로그를 바로 열도록 딥링크를 연결했습니다.

  • 10Infra

    Jenkins 멀티브랜치 CI/CD와 자동 롤백

    Flutter 파이프라인에 의존성 설치→정적 분석→테스트→debug APK/App Bundle 빌드를 구성하고 산출물을 보관했습니다. 서버는 Gradle 단위·통합 테스트, 추론 가중치 검증, Docker 이미지 빌드, 브랜치별 임시 DB 기동 검증 후 master에서만 배포하도록 구성했으며, Health Check 실패 시 이전 이미지로 자동 롤백하도록 구현했습니다. 공개 저장소에서는 민감한 배포 인프라 설정을 제외했습니다.

기여 범위

본인 담당은 Flutter 앱, 서버와 배포 흐름입니다. 자율 주행·도킹과 하드웨어 제어 자체는 전체 시스템 구성으로 구분합니다.

04

트러블슈팅

문제와 해결, 확인한 결과를 적고 실제 코드와 테스트를 근거로 붙였습니다.

자동 급수 체인

  1. 01수분 부족 감지

    토양 수분 LOW 알림이 커밋된 뒤 시작

  2. 02스테이션 이동

    급수량 미설정·물 부족이면 시작하지 않음

  3. 03 · 서버 검증급수

    회신을 대조한 뒤 다음 명령 발행

  4. 04송풍

    설정 시, 이동 없이 스테이션에서 환기

  5. 05대기 장소 복귀

    송풍이 실패해도 복귀는 진행

  • 각 명령은 DB 커밋이 끝난 뒤에만 MQTT로 발행합니다.
  • 다음 단계는 완료된 명령의 종류·목적지·발행 주체로 정합니다. 체인 상태를 따로 저장하지 않아 서버가 재시작해도 회신이 오면 이어집니다.
  • 명령이 실패·BUSY·타임아웃으로 끝나면 재시도하지 않고 체인을 멈춥니다. 결과만 유실된 급수를 다시 보내면 물이 두 번 나갈 수 있기 때문입니다.

문제 해결

중복·지연 응답에도 급수가 반복되지 않도록

문제
MQTT QoS 1은 같은 메시지를 다시 보낼 수 있고, 네트워크 지연으로 회신 순서가 바뀔 수 있습니다. 그대로 반영하면 센서 값이 중복 저장되거나, 결과만 유실된 급수를 재시도해 물이 두 번 공급될 수 있었습니다.
해결
명령을 DB에 저장하고 커밋이 끝난 뒤에만 MQTT로 발행했습니다. 회신은 requestId·장치 ID·명령 종류로 대조하고 QoS 1 재전송은 messageId로 걸러냈으며, 부분 실패 시에는 자동 급수를 멈추고 명령 이력과 알림으로 원인을 남겼습니다.
결과
급수량 미설정·물 부족·중복 재전송·늦은 회신·장치 불일치·명령 실패를 단위 테스트로 확인했습니다. 같은 상태 전이 구조를 광량 확보, 자동 송풍, 성장 사진 촬영에도 적용했습니다.

핵심 코드

저장소에서 그대로 발췌했습니다 · potner-server · Server-master

AutoWateringOrchestrator.javaL37–39, L162–169, L173–182

완료된 명령으로 다음 단계 결정 — 체인 상태 테이블 없이, 회신된 명령의 종류와 목적지만으로 급수·송풍·복귀를 이어갑니다.

 * <p>체인 상태를 따로 저장하지 않는다. 다음 단계는 회신된 명령의 속성(종류·목적지·발행 주체)
 * 만으로 정해지므로, 상태 테이블을 두면 명령 이력과 어긋날 자리만 생긴다. 서버가 재시작해도
 * 회신이 도착하면 체인이 그대로 이어진다.
// ...
private void continueChain(DeviceCommandCompletedEvent event) {
    if (event.commandType() == DeviceCommandType.NAVIGATE
            && event.destination() == RobotLocationType.WATER_STATION) {
        commandService.issueAuto(event.plantId(), new IssueDeviceCommandRequest(
                DeviceCommandType.WATER, null, null), CommandPurpose.WATERING);
        log.info("Auto watering run: arrived at station, watering: plantId={}", event.plantId());
        return;
    }
    // ...
    if (event.commandType() == DeviceCommandType.WATER) {
        if (properties.autoDryingEnabled()) {
            commandService.issueAuto(event.plantId(), new IssueDeviceCommandRequest(
                    DeviceCommandType.FAN, null, null), CommandPurpose.WATERING);
            log.info("Auto watering run: watered, ventilating: plantId={}", event.plantId());
            return;
        }
        returnHome(event, "watered");
        return;
    }
DeviceCommandPublishListener.javaL9–13, L31–33, L47–52

커밋이 끝난 명령만 발행 — 장치가 몇 ms 만에 회신해도 결과 처리기가 requestId를 찾을 수 있도록, 명령 저장이 커밋된 뒤에 MQTT로 내보냅니다.

/**
 * 저장이 커밋된 명령을 MQTT 로 내보낸다.
 *
 * <p>{@code AFTER_COMMIT} 이 필요한 이유는 순서다. 라즈베리는 BUSY 회신을 몇 ms 만에 보낼 수
 * 있어, 커밋 전에 발행하면 결과 처리기가 아직 없는 requestId 를 찾다 버린다.
// ...
@TransactionalEventListener(phase = TransactionPhase.AFTER_COMMIT)
public void onCommandIssued(DeviceCommandIssuedEvent event) {
    Object payload = switch (event.commandType()) {
    // ...
    };
    commandPublisher.publish(
            event.deviceUid(),
            new RobotCommand(event.commandType().commandName(), payload)
    );
}
DeviceCommandResultService.javaL21–25, L50–65

회신을 반영하기 전 검증 순서 — 요청·장치·명령 종류를 대조하고, QoS 1 재전송은 상태 검사보다 먼저 messageId로 걸러냅니다.

 * <p>검증 순서가 중요하다. 중복(재전송)을 상태 검사보다 먼저 봐야 한다 — QoS 1 재전송이
 * ALREADY_COMPLETED 로 찍히면 "다른 회신이 두 번 왔다" 는 가짜 신호가 남는다.
 *
 * <p>{@code TIMED_OUT} 위에는 덮어쓴다. 타임아웃은 서버의 추정이고 회신은 물리적 사실이다.
 * 실제 급수량이 일기에 실리므로 늦은 회신을 버리면 기록이 틀어진다.
// ...
DeviceCommand command = commandRepository.findById(message.requestId()).orElse(null);
if (command == null) {
    return CommandResultApplyOutcome.UNKNOWN_REQUEST;
}
if (!command.getDeviceUid().equals(topicDeviceUid)) {
    return CommandResultApplyOutcome.DEVICE_MISMATCH;
}
if (command.getCommandType() != topicCommandType) {
    return CommandResultApplyOutcome.TYPE_MISMATCH;
}
if (message.messageId().toString().equals(command.getResultMessageId())) {
    return CommandResultApplyOutcome.DUPLICATE;
}
if (command.getStatus().isTerminal()) {
    return CommandResultApplyOutcome.ALREADY_COMPLETED;
}

관련 테스트

저장소의 테스트 메서드입니다

AutoWateringOrchestratorTest.java5개

  • 급수량이 설정되지 않았으면 체인을 시작하지 않음skipsTheRunWhenNoWateringAmountIsConfigured
  • 스테이션 물이 부족하면 시작하지 않음skipsTheRunWhenTheStationReportsWaterLow
  • 명령이 실패하면 재시도 없이 체인 중단failureStopsTheRunWithoutRetry
  • 송풍이 실패해도 로봇은 대기 장소로 복귀ventilationFailureStillSendsTheRobotHome
  • 사용자가 직접 내린 명령은 자동 체인을 잇지 않음userIssuedCommandsNeverContinueTheChain

DeviceCommandResultServiceTest.java4개

  • 같은 messageId의 재전송은 무시ignoresADuplicateRedelivery
  • 타임아웃 뒤 늦게 온 회신은 실제 결과로 반영overwritesATimedOutCommandWithTheLateResult
  • 다른 장치에서 온 회신 거부rejectsAResultFromADifferentDevice
  • 알 수 없는 requestId 거부rejectsAnUnknownRequestId

PotnerApplicationTests.java1개

  • 같은 센서 메시지가 동시에 두 번 와도 한 건만 저장 (Testcontainers MySQL)concurrentDuplicateMessageStoresOnlyOneReading
판단 과정 단계별로 보기
  1. 센서 데이터의 멱등성과 유효성 확보

    메시지 UUID 고유 키와 INSERT IGNORE로 중복 저장을 막았습니다. 장치 ID·단위·측정 시각을 검증하고 최근 값의 중앙값으로 센서 노이즈를 줄였습니다.

  2. 자동 급수를 이벤트 기반 체인으로 설계

    수분 부족부터 이동·급수·송풍·복귀까지 완료된 명령을 기준으로 다음 단계를 이어 갑니다. 명령을 DB에 저장하고 커밋 이후 MQTT로 발행해 빠른 장치 응답과의 경쟁 상태를 막았습니다.

  3. 명령 결과의 식별 정보와 순서 검증

    회신은 requestId·장치 ID·명령 종류로 대조하고, QoS 1 재전송은 messageId로 걸러냅니다. 같은 종류의 대기 명령은 재발행을 막고, 촬영·햇빛 이동·주기 환기는 Busy Guard로 다른 체인이 로봇을 쓰는 동안 양보시켰습니다.

  4. 부분 실패에서는 안전하게 체인 중단

    결과만 유실됐을 때 재시도하면 물이 두 번 공급될 수 있습니다. 실패 시 자동 급수를 중단하고 사용자 알림과 명령 이력으로 원인을 확인하도록 했습니다.

05

기술 선택 이유

기술 이름보다 해결하려던 작업과 적용 이유를 적었습니다.

MQTT · 명령 이력

센서 수집과 장치 명령의 비동기 연결

응답의 도착 순서를 신뢰하지 않고 requestId·장치 ID·명령 종류를 검증해 현재 작업의 결과인지 판단했습니다.

Spring Boot · 이벤트 처리

이동 → 급수 → 복귀의 상태 전이

명령 저장을 커밋한 뒤 발행해 빠른 장치 응답과의 경쟁을 막고, 실패 시에는 자동 체인을 중단하도록 구성했습니다.

Flutter · Riverpod

상태 조회부터 수동 제어·성장 기록까지 앱 연결

서버 API와 연결한 식물·장치 상태를 화면에 제공하고, 알림 딥링크를 해당 식물과 날짜의 기록으로 연결했습니다.

Jenkins · Docker

테스트·빌드·배포와 Health Check

브랜치별 임시 DB로 기동을 검증하고 배포 후 Health Check 실패 시 이전 이미지로 돌아가도록 구성했습니다.

06

회고

응답이 오지 않았다고 실제 동작이 실패한 것은 아니었습니다. 결과만 유실된 급수를 무조건 재시도하면 중복 동작이 생길 수 있어, 실패를 기록하고 사용자가 확인할 수 있게 만드는 것이 중요한 설계 판단이었습니다.